人形机器人减速器:三大主流品种及供应格局梳理

一. 人形机器人结构
(1)本体:包括头部模块、躯干模块(内置电池组与散热系统)、上下肢,作为物理承载骨架。
(2)传动系统:包括电机、减速器、丝杠、执行器等,将电能转化为机械运动,决定了机器人负载能力和运动精度。
(3)感知系统:包括视觉模组、激光雷达、力传感器、IMU惯导、触觉传感器等,负责采集外部环境与自身数据。
(4)控制系统:包括主控制器、关节驱动器、运动规划算法等,负责处理感知数据、生成运动轨迹。
二. 精密减速器分类
减速器是连接电机和执行机构的传动部件,核心作用是降速增扭:将电机的高速低扭矩输出,通过齿轮啮合转化为关节所需的低速高扭矩。
其性能直接影响机器人的灵活性、负载能力和动作精度,主要分为行星、RV、谐波三大类,分别适配不同需求场景。
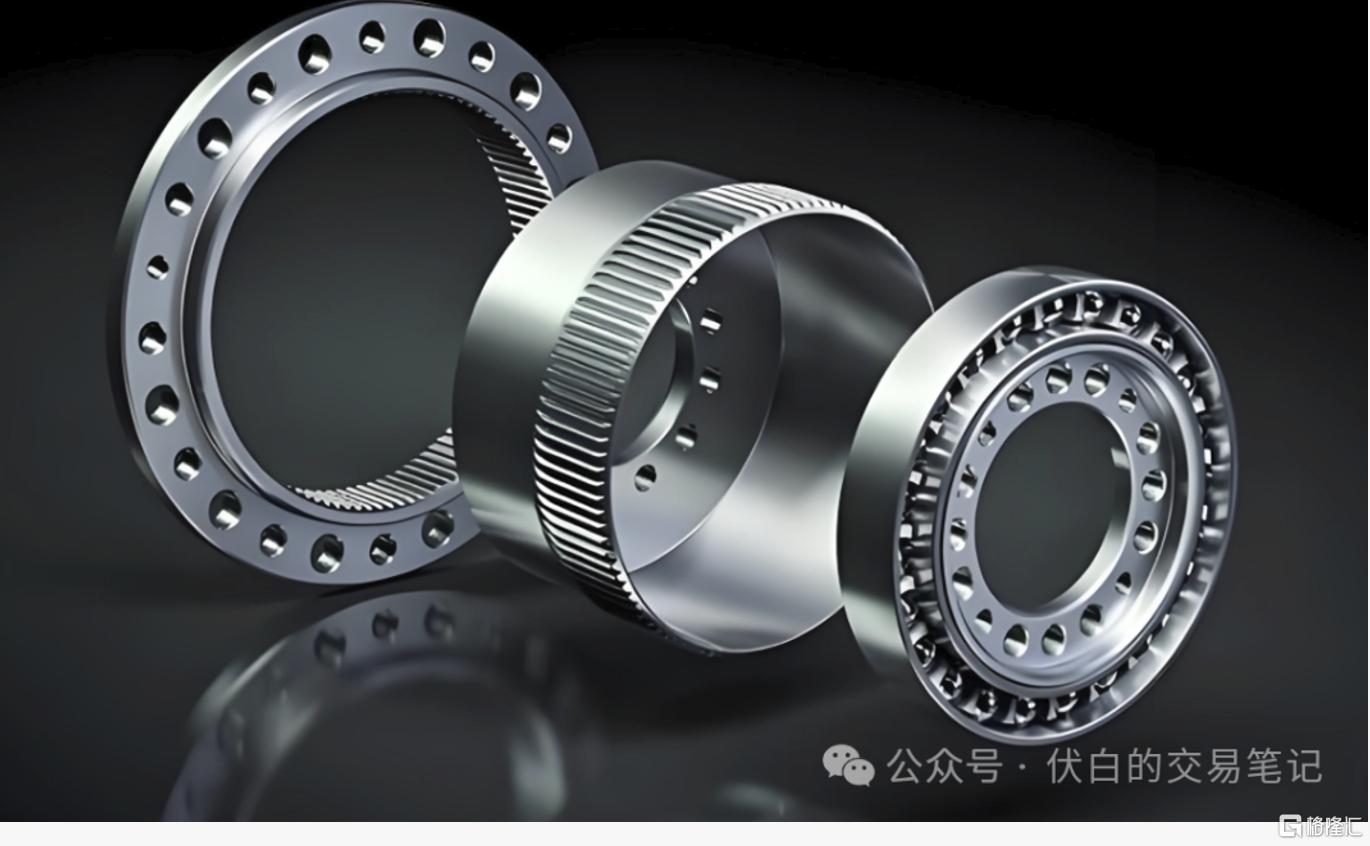
三. 三大减速器对比
3.1 行星减速器
(1)基本介绍:应用最广泛的通用型减速器,由太阳轮、行星轮、行星架、内齿圈四大同轴部件构成。
(2)工作原理:电机驱动太阳轮,太阳轮驱动行星轮自转和公转,行星轮沿内齿圈滚动的同时,带动行星架低速旋转。
(3)优缺点:体积紧凑、制造成本低、承载能力强、抗冲击性好;但减速比有限、传动精度低。
(4)人形机器人应用:非高精度部位,如髋关节、膝关节、腰部辅助轴,替代部分RV减速器。
(5)海外头部:市场格局分散,前三大厂商为新宝(日)、纽卡特(德)、威腾斯坦(德)。
(6)国内头部:中大力德、兆威机电、宁波东力。
3.2 RV减速器
(1)基本介绍:重负载关节主流方案,分为两级传动装置,第一级行星齿轮减速,第二级摆线针轮减速。
(2)工作原理:太阳轮与行星轮实现初步减速,摆线轮与针齿壳啮合实现二次减速。
(3)优缺点:承载能力强、传动比大、刚性强;但体积及重量大、制造成本高。
(4)人形机器人应用:重负载关节,如髋关节、膝关节、踝关节。
(5)海外头部:纳博特斯克(日)一家独大,全球市场份额超60%。
(6)国内头部:双环传动、秦川机床、恒工精密。
3.3 谐波减速器
(1)基本介绍:轻负载、高精度主流方案,由波发生器、柔轮、刚轮组成。
(2)工作原理:波发生器产生谐波运动,通过柔轮弹性变形传递运动。
(3)优缺点:体积小、重量轻、传动精度极高;但抗冲击性弱、使用寿命较短。
(4)人形机器人应用:上肢轻负载关节,如肘关节、腕关节、灵巧手。
(5)海外头部:哈默纳科(日)一家独大,全球市场份额超70%。
(6)国内头部:绿的谐波、昊志机电、科达利、斯菱智驱。
SZ 双环传动
格隆汇声明:文中观点均来自原作者,不代表格隆汇观点及立场。特别提醒,投资决策需建立在独立思考之上,本文内容仅供参考,不作为实际操作建议,交易风险自担。